 Recyclage et granulation plastique
9 types
 Extrusion
8 types
 Équipements de mélange
2 types
 Transport et stockage
8 types
 Séchage et refroidissement
2 types
 Découpe, pressage et emballage
4 types
 Fabrication de produits plastiques
3 types
 Équipements électromécaniques
7 types
 Machines diverses
11 types
 Qu’est-ce qu’un robot cartésien et pourquoi est-il utilisé en industrie ?
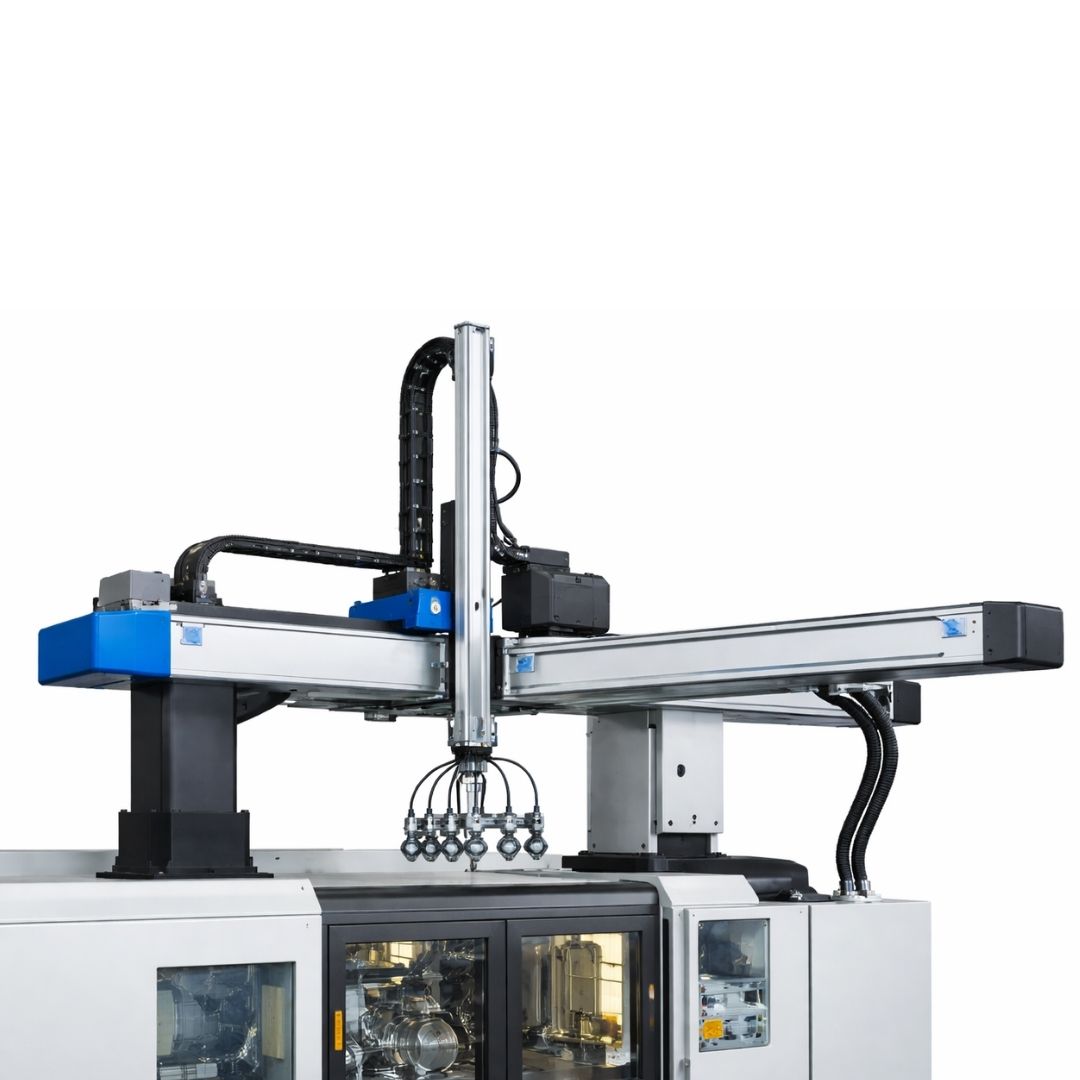
En automatisation industrielle, le robot cartésien est une solution fiable, précise et pragmatique pour exécuter des mouvements répétitifs dans des environnements de production stables. Il repose sur une mécanique simple, des axes linéaires contrôlés et une grande répétabilité, ce qui en fait un équipement particulièrement adapté aux lignes de production modernes.
Dans l’industrie plastique, ce type de robot est souvent intégré à des cellules automatisées, notamment avec des équipements pour injection plastique automatisée, afin d’assurer la prise de pièces, le transfert, le déchargement ou l’optimisation des cycles de production.
Architecture cartésienne en automatisation industrielle
Principe de fonctionnement
Un robot cartésien fonctionne grâce à des axes linéaires orthogonaux, généralement X, Y et Z. Chaque axe se déplace de manière indépendante selon une trajectoire rectiligne, ce qui simplifie la programmation, le contrôle et la maintenance du système.
Contrairement aux robots articulés, il ne nécessite pas de cinématique complexe. Cette architecture directe permet de réduire les erreurs de positionnement et d’obtenir des mouvements plus prévisibles.
Avantages structurels
La structure cartésienne offre une grande stabilité mécanique. Chaque mouvement est facilement interprétable par les équipes techniques, ce qui facilite l’intégration sur des lignes existantes et limite les besoins de formation avancée.
Différences avec les autres robots industriels
Les robots articulés utilisent plusieurs rotations successives pour atteindre une position donnée. Le robot cartésien, lui, se déplace uniquement sur des axes linéaires. Cette différence réduit la complexité mécanique et améliore la répétabilité dans les tâches industrielles simples ou répétitives.
Sa flexibilité spatiale est plus limitée, mais cette limite devient secondaire dans les processus où les trajectoires sont régulières, comme la manipulation, le chargement, le déchargement ou la palettisation.
Pourquoi le robot cartésien reste largement utilisé
Le robot cartésien reste populaire parce qu’il combine simplicité, robustesse et efficacité. Dans les environnements industriels où les cycles sont répétitifs, il peut offrir une meilleure rentabilité qu’un système robotisé plus complexe.
Il s’intègre également dans de nombreux procédés de transformation plastique, où l’automatisation des procédés de moulage plastique permet d’améliorer la régularité, la productivité et la qualité des pièces produites.
Fonctionnement général d’un robot cartésien
Mouvement sur les axes X, Y et Z
Les déplacements s’effectuent sur trois axes principaux : l’axe X pour le mouvement longitudinal, l’axe Y pour le mouvement transversal et l’axe Z pour le mouvement vertical.
Chaque axe possède son propre système de guidage et de transmission. Il est ainsi possible de régler séparément la vitesse, l’accélération et la position selon les besoins du processus industriel.
Contrôle et répétabilité
La répétabilité est l’un des principaux atouts du robot cartésien. Grâce à des encodeurs, des servomoteurs et des systèmes de contrôle précis, chaque mouvement peut être reproduit avec une grande stabilité sur des milliers de cycles.
Cette précision est particulièrement utile dans les applications où la constance du geste influence directement la qualité finale du produit.
Degrés de liberté
Le nombre de degrés de liberté dépend du nombre d’axes installés. Une configuration simple peut fonctionner sur deux axes, tandis qu’un système industriel standard utilise généralement trois axes pour travailler en volume.
Espace de travail et structure opérationnelle
Définition de la zone de travail
L’espace de travail d’un robot cartésien est déterminé par la longueur des axes et par la structure mécanique du système. Cette configuration permet de dimensionner précisément la zone d’intervention en fonction de la machine, de la ligne ou de la cellule automatisée.
Configurations courantes
- 2 axes pour les applications simples sur surface plane
- 3 axes pour les opérations industrielles en volume
- Structures portiques pour les grandes zones de travail
- Systèmes de manipulation ou de palettisation automatisée
Comparaison avec d’autres architectures
Le robot cartésien offre une zone de travail entièrement exploitable, mais il nécessite souvent plus d’espace linéaire qu’un robot compact. Ce compromis est généralement acceptable lorsque la priorité est la précision, la stabilité et la répétabilité.
Composants principaux d’un robot cartésien
Structure mécanique et guidages
La structure assure la rigidité globale du système. Elle peut être fabriquée en aluminium renforcé ou en acier selon les contraintes de charge, de vitesse et de précision.
Les guidages linéaires garantissent la fluidité des mouvements et contribuent directement à la précision du robot.
Actionnement et transmission
Les mouvements peuvent être assurés par différents systèmes : vis à billes, courroies, crémaillères ou entraînements linéaires. Le choix dépend du niveau de précision attendu, de la charge utile et de la cadence de production.
Système de contrôle
Le robot est généralement piloté par un automate programmable industriel, ce qui permet de le synchroniser avec les autres équipements de la ligne. Cette intégration est essentielle dans les environnements de production automatisés.
Effecteur final
L’effecteur final peut être une pince, une ventouse, un préhenseur ou un outil spécifique. Son choix dépend de la pièce à manipuler et du type d’opération à réaliser.
Applications industrielles du robot cartésien
Manipulation et transfert de pièces
Le robot cartésien est souvent utilisé pour charger et décharger des machines, transférer des pièces entre différentes stations ou positionner des composants avec précision.
Automatisation de tâches répétitives
Il permet de supprimer une partie de la variabilité humaine dans les tâches répétitives. Cela améliore la régularité des cycles et réduit les erreurs liées à la fatigue ou aux manipulations manuelles.
Intégration dans les procédés plastiques
Dans les usines de transformation plastique, les robots cartésiens peuvent compléter différents équipements industriels. Ils sont pertinents dans les cellules d’injection, mais aussi dans des environnements liés à l’automatisation industrielle dans l’extrusion plastique, lorsque les opérations de transfert ou de manipulation doivent être répétables et contrôlées.
Pour mieux comprendre les environnements dans lesquels ces systèmes peuvent être intégrés, il est utile de connaître les principales machines industrielles utilisées dans la transformation plastique.
Fin de ligne et palettisation
Les robots cartésiens sont également utilisés en fin de ligne pour le conditionnement, l’empilage, l’emballage ou la palettisation. Leur stabilité mécanique permet d’assurer des opérations régulières sur de longues périodes de production.
Avantages et limites
Avantages
- Grande répétabilité des mouvements
- Simplicité de programmation et de contrôle
- Maintenance facilitée
- Bonne intégration sur des lignes existantes
- Coût souvent maîtrisé par rapport à des solutions plus complexes
Limites
- Flexibilité spatiale inférieure à celle d’un robot articulé
- Besoin d’un espace linéaire suffisant
- Adaptation moins naturelle aux trajectoires complexes
Coût et critères de décision
Le coût d’un robot cartésien dépend principalement du nombre d’axes, des dimensions de la structure, de la charge utile, du niveau de précision recherché et du degré de personnalisation.
Le choix entre une solution standard et une solution sur mesure doit être réalisé en fonction du processus, de la cadence, de l’espace disponible et des contraintes de maintenance.
Rôle stratégique en automatisation industrielle
Le robot cartésien joue un rôle important dans l’automatisation industrielle car il répond efficacement aux besoins de répétabilité, de précision et de stabilité. Il permet d’améliorer les performances d’une ligne sans introduire une complexité excessive.
Dans le secteur de la transformation plastique, il s’inscrit dans une logique plus large d’optimisation des machines pour fabrication de produits plastiques, en renforçant la productivité, la régularité des cycles et la qualité des opérations automatisées.